特許DE102023110189A1は、ほぼ回転対称な部品の半径または直径を求める非接触の光学的手法について記述しています。このシステムは、発散光ビームと特殊配置のラインディテクターを用いて、生産中の部品の拡大された影を記録します。
この手法は、手作業による接触測定では遅すぎる、精度が不十分である、あるいは部品表面を傷つけてしまうといった用途向けに開発されました。重要な例の一つが、フィラメントワインディング工程における複合材部品の連続測定です。
この特許はどのような課題を解決するのか?
回転対称な複合材部品は、製造中に一層ずつ成長していくことが多くあります。そのため、製造者は増加していく直径を定期的に測定し、規定の公差と比較しなければなりません。
フィラメントワインディングでは、機械が樹脂を含浸させた繊維テープを回転するマンドレルに巻き付けます。用途に応じて、これらのテープにはガラス繊維、炭素繊維、玄武岩繊維、アラミド繊維、天然繊維、またはさまざまな材料の組み合わせが含まれます。複数の層が積層体を形成し、その最終寸法は取り付け互換性と機械的特性の両方に影響します。
特許明細書によれば、最終直径の典型的な許容偏差はおよそ±0.2 mmから±1.5 mmの範囲です。そのため、求められる測定精度は約±0.05 mmに達する場合があります。また、測定した直径から、形成されていく肉厚や各層の厚さを算出することもできます。
手作業による直径測定の限界
従来のフィラメントワインディング工程では、周長テープやノギスを用いて部品を手作業で測定することが一般的です。作業者は機械を停止し、測定器を濡れた積層体に当て、値を読み取って結果を記録しなければなりません。
この手順には、いくつかの誤差要因が潜んでいます。
- 接触圧のばらつき
- 濡れた積層体の圧縮
- 読み取り時の視差
- 樹脂による測定器の汚れ
- 作業者間の差
- 表面特性の変化
- 生産工程の中断
特に、巻尺やノギスはまだ柔らかい部品を圧縮してしまう可能性があります。その結果、測定そのものが測定対象の直径を変化させたり、繊維・樹脂構造に局所的なくびれを生じさせたりすることがあります。また、機械の停止は生産時間と製造コストの増加にもつながります。
特許の光学的手法はどのように機能するのか?
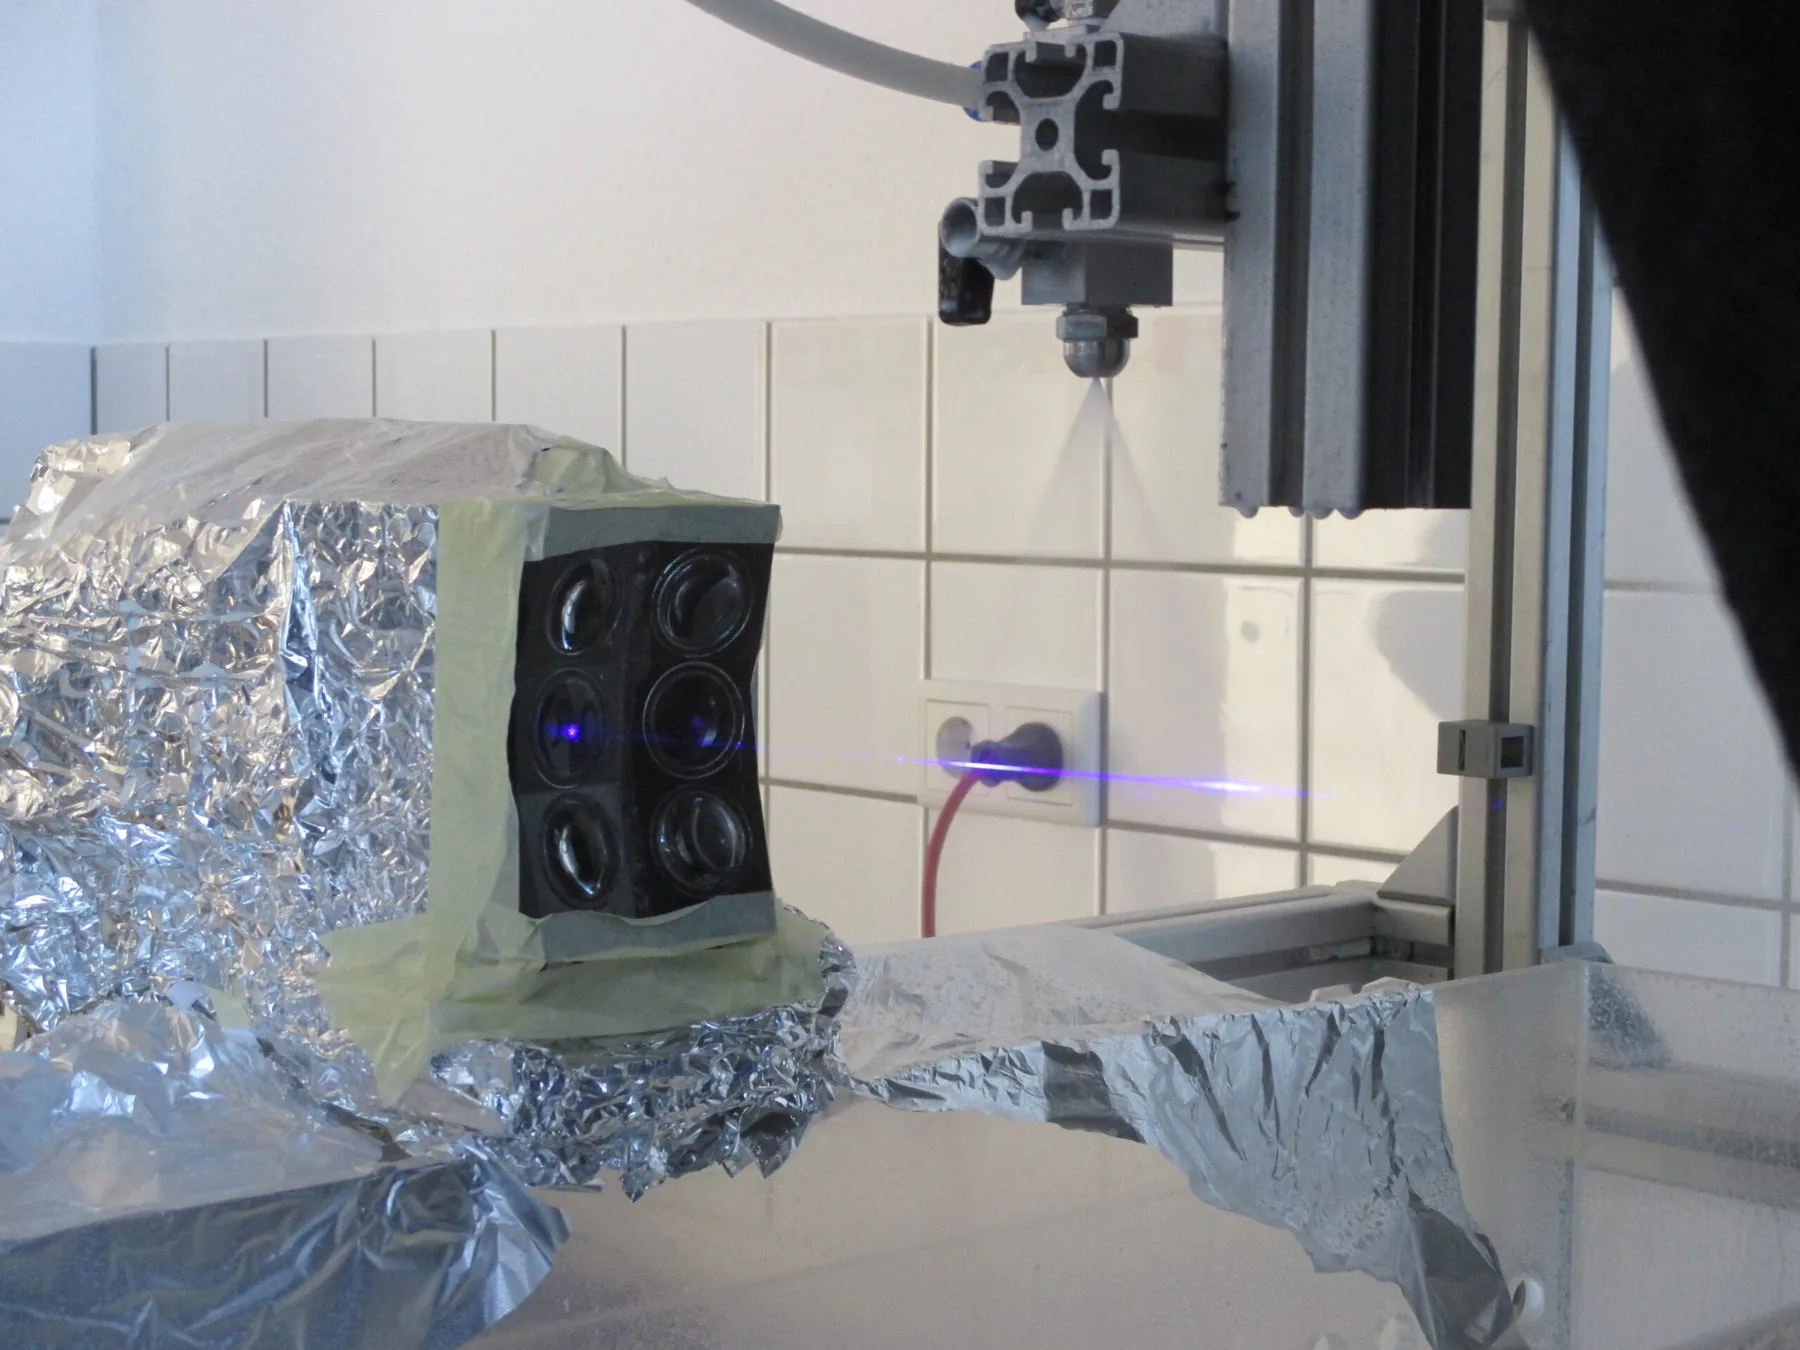
特許の手法では、一方の軸方向には強く発散し、もう一方の軸方向には部分的にコリメートされた光ビームで部品を照明します。
部品は光の一部を遮り、拡大された影の投影を生じさせます。検出器システムがこの影の上端と下端の境界を記録します。続いてソフトウェアが、部品の回転軸を基準として半径または直径を算出します。
測定は光学的に行われるため、システムが部品に触れる必要はありません。そのため、濡れた表面、柔軟な表面、繊細な表面を機械的に圧縮することがありません。
なぜシステムは影を拡大するのか?
発散光ビームは、元の部品よりもはるかに大きな影を生じさせることができます。この光学的拡大により、半径または直径測定の分解能を向上させることができます。
拡大の度合いは、次の要素に依存します。
- 光源と部品の間の距離
- 部品と検出器の間の距離
- 部品の半径
- 回転軸の位置
- 光源の位置
- 検出器面の位置
特許では、直径400 mmの部品が幅約1,000 mmの影を生じる例が示されています。光学系内の距離を調整することで、測定範囲と分解能を用途に合わせて調整できます。
不連続ラインディテクターとは?
非常に大きな影には、通常それに見合った大きな検出器が必要です。しかし、単一のモノリシック検出器では、必要な長さ、分解能、コスト効率が得られない場合があります。
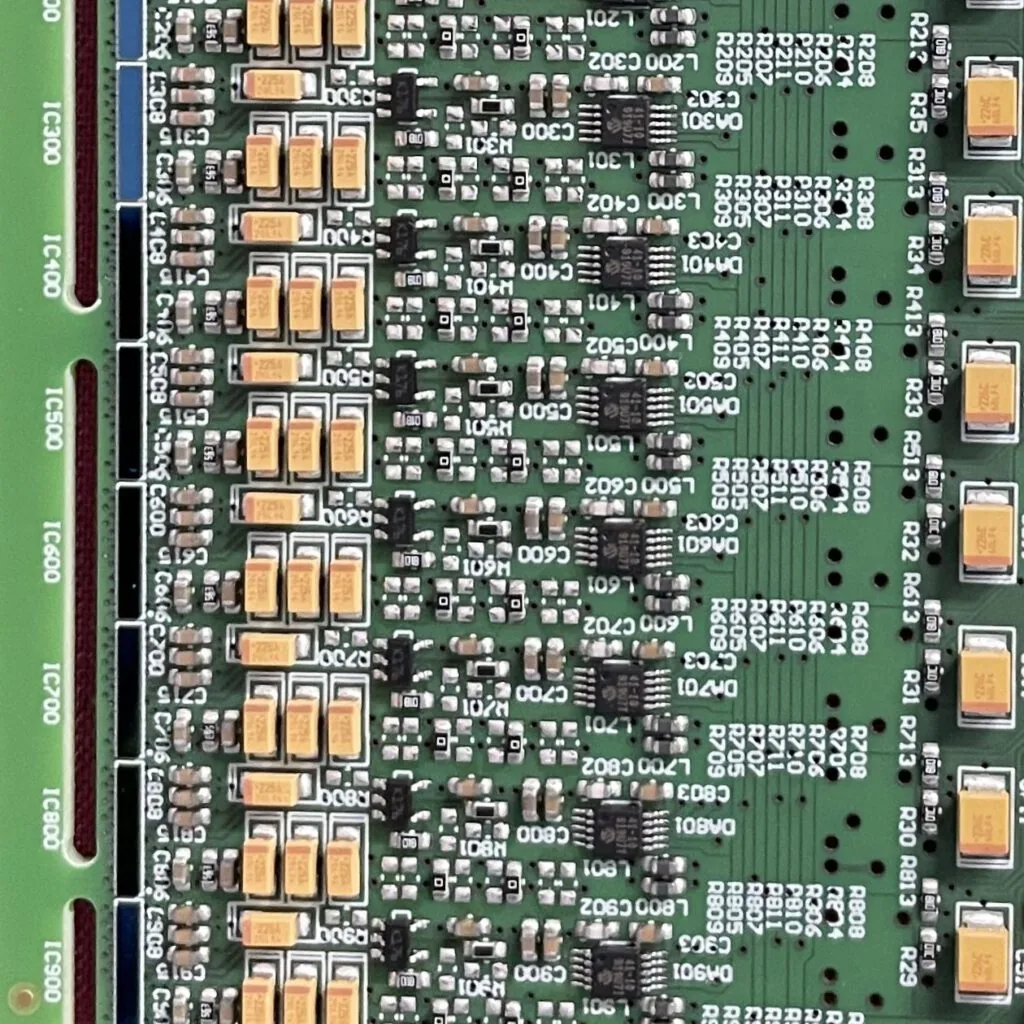
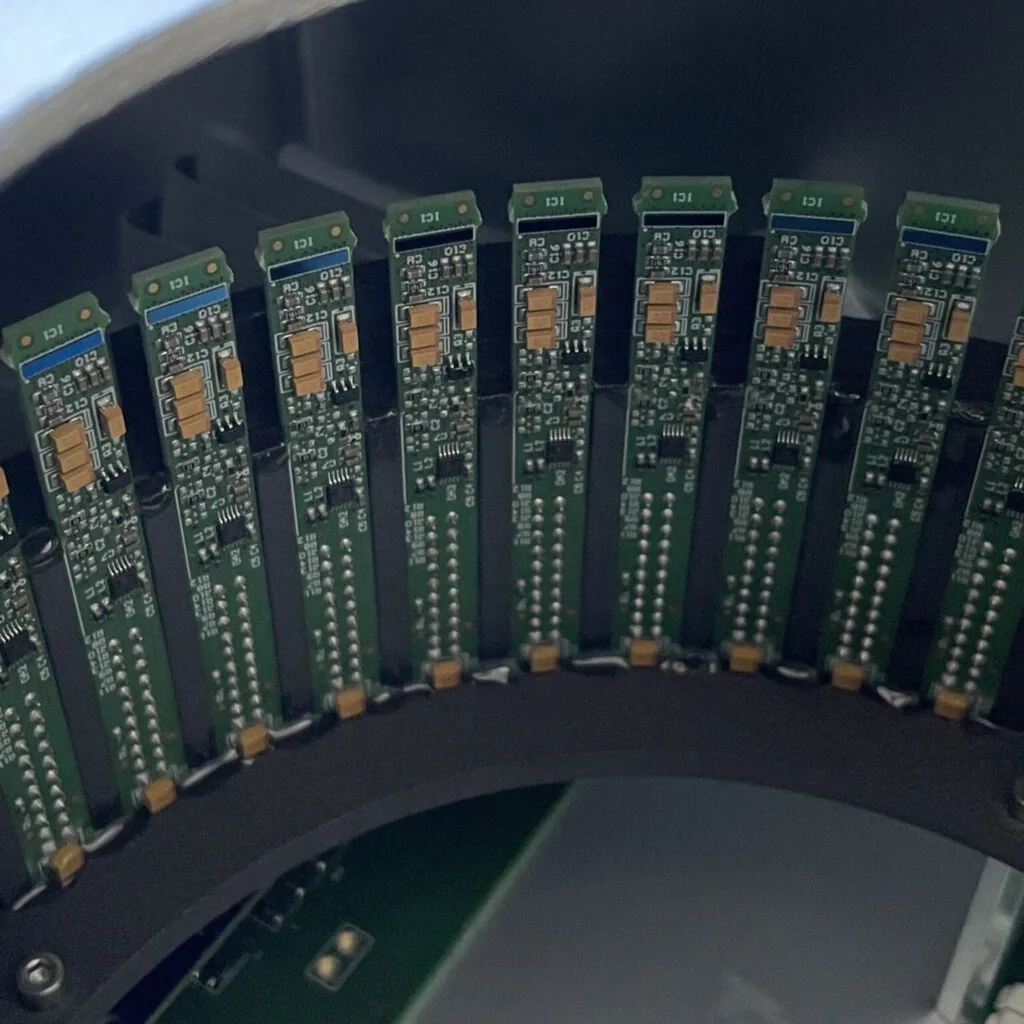
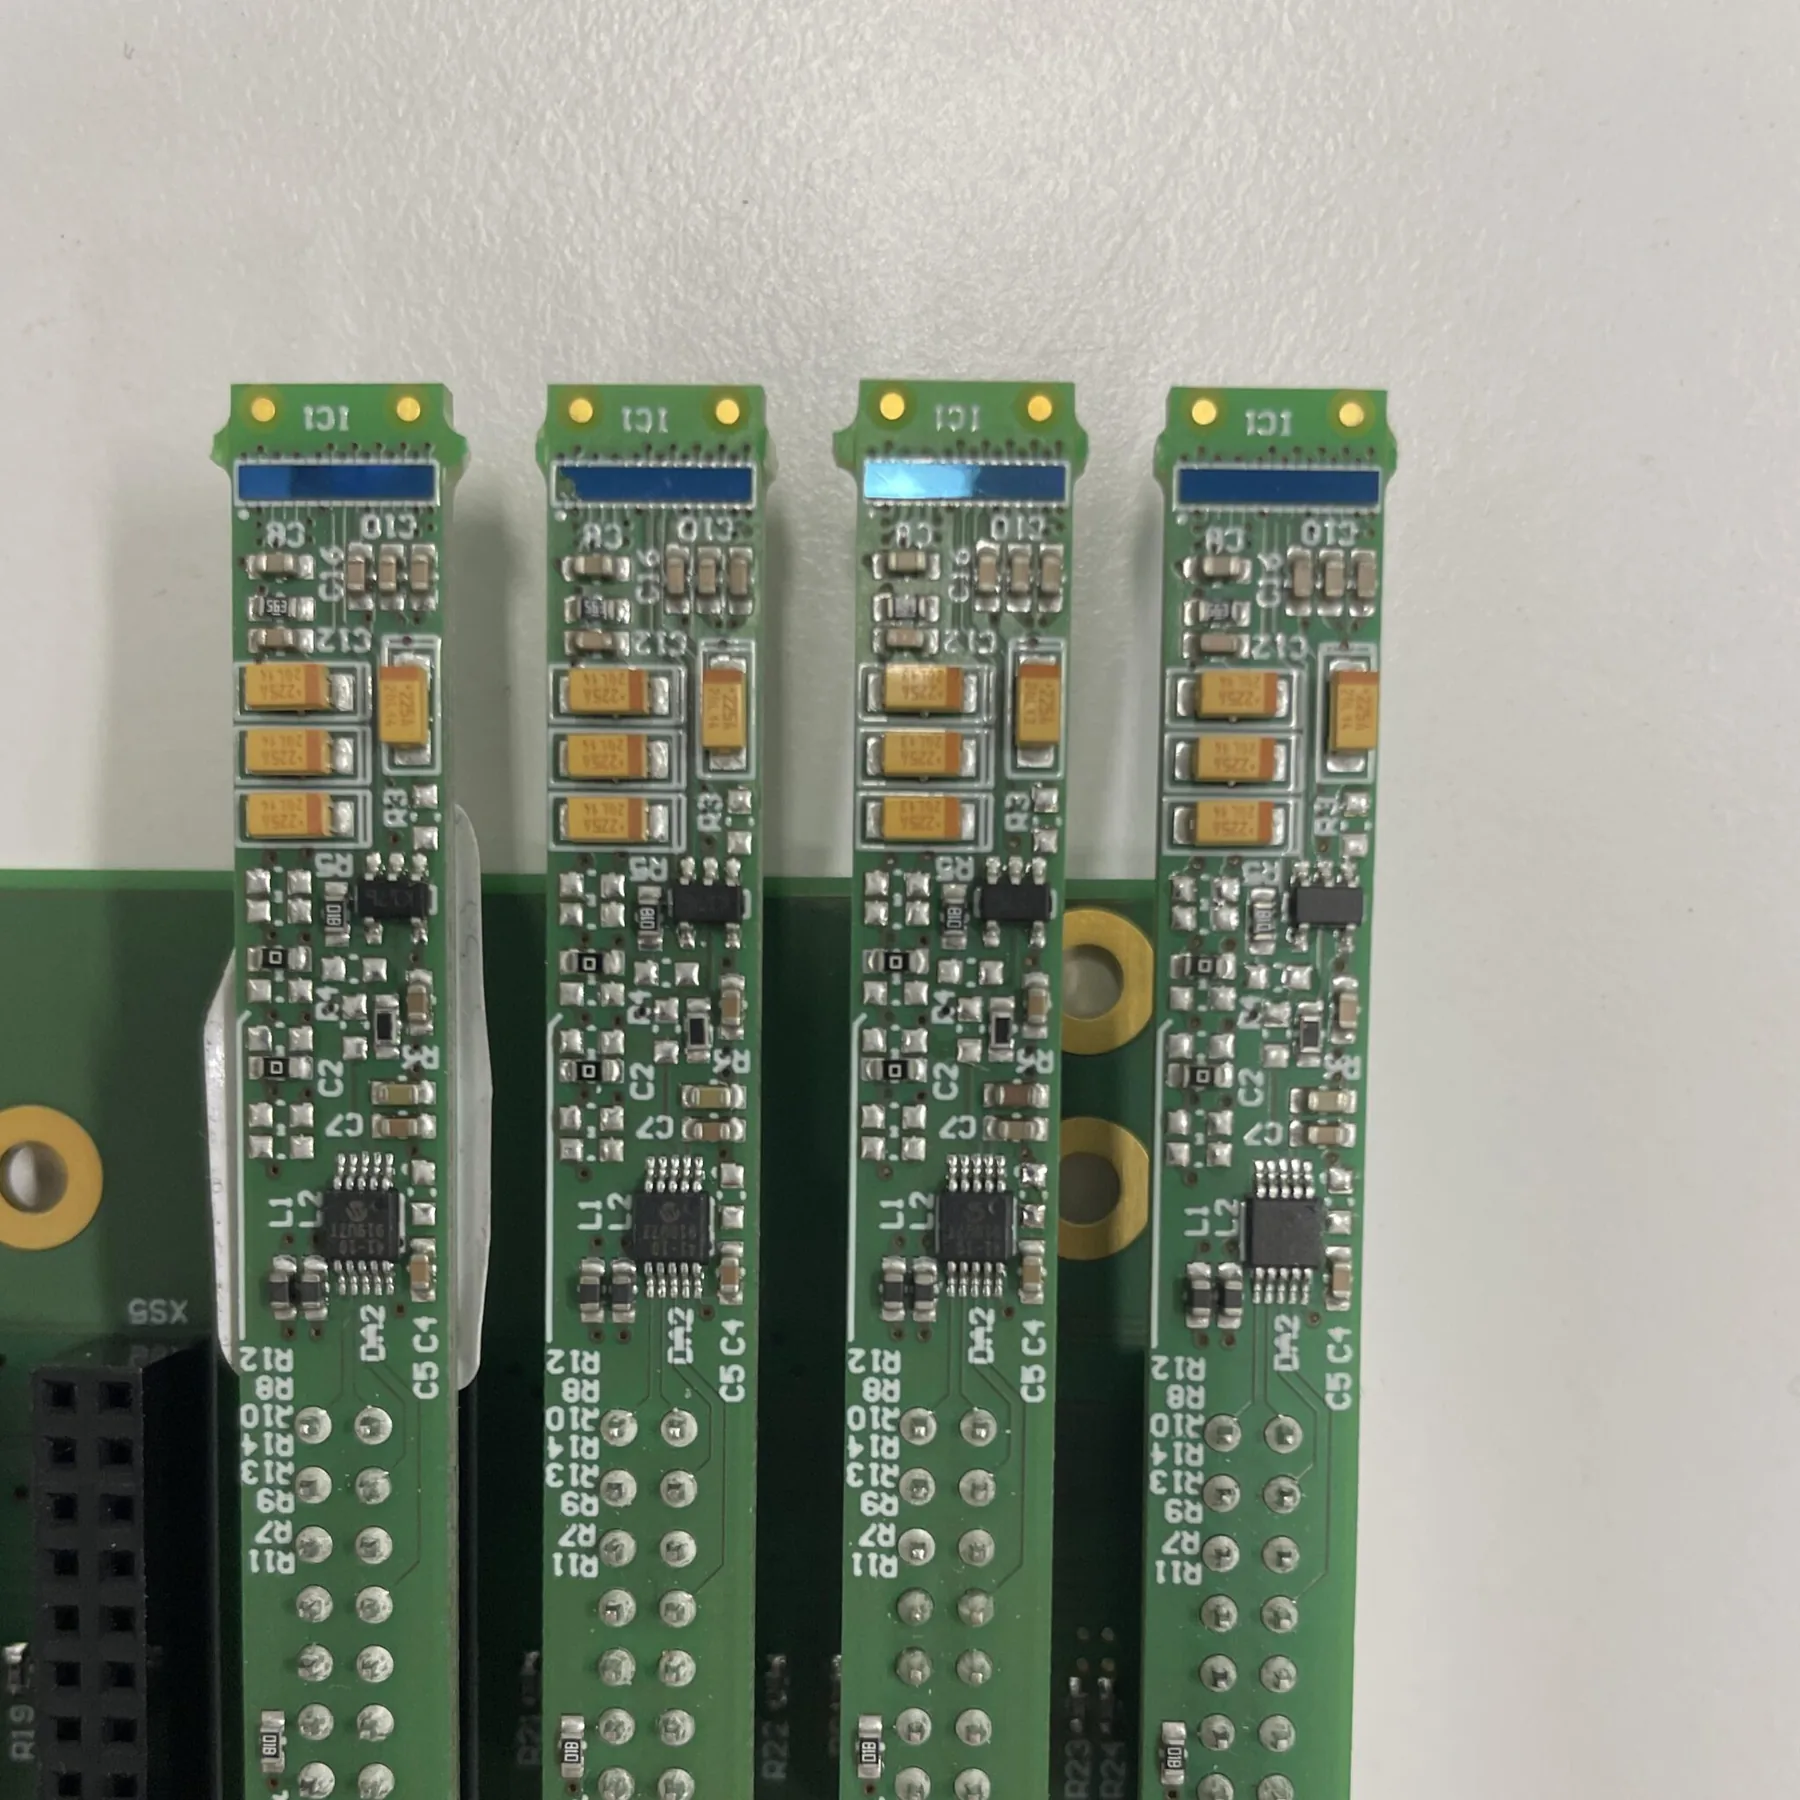
そこで本発明では、不連続ラインディテクターを提案しています。この検出器は、空間的にずらした1列または複数列に配置された複数の個別ラインディテクターまたはラインカメラで構成されています。
個々の検出器素子は、ある列が隣接する列の隙間を補うように重なり合っています。その結果、検出器が個別のモジュールで構成されているにもかかわらず、システムは影の境界を連続的に検出できます。
このモジュール式の配置により、影全体にわたる連続した単一センサーを必要とせずに、大きな測定幅に対応できます。
システムはどのように影の境界を検出するのか?
各ラインディテクターは、その位置に沿った強度プロファイルを記録します。ソフトウェアは、光強度に顕著な変化が見られる検出器領域を特定します。
これらの強度変化は、影の上端または下端の境界の位置を示します。システムは関連する検出器素子の情報を統合し、両方の影のエッジの位置を算出します。
両方の境界を測定することで、システムは影の幅全体を求めることができます。さらに、2つの境界は、幾何学的な外乱パラメータの特定と補正に役立つ情報を提供します。
キャリブレーション不要の測定とは?
ほぼ回転対称な部品の場合、システムは部品の少なくとも1回転分にわたって記録した測定値から平均直径を求めることができます。あるいは、測定ユニットが部品の周りを回転することもできます。
理想的な回転対称体の場合、この手法では測定範囲内で1回転させることなく直径を求めることができます。
特許ではさらに、ほぼ回転対称な部品において影の境界を一方のみ使用する場合にはキャリブレーションが必要になることがあると説明しています。これに対し、両方の境界を検出し、光源と検出器の既知の位置を利用することで、システムは追加の幾何学パラメータを求め、キャリブレーション不要の半径算出を実現できます。
この手法はどのように回転誤差を補正するのか?
実際の回転系が完全に芯出しされていることはまれです。例えば、部品には次のような状態が生じ得ます。
- 偏心
- 回転軸のずれ
- 半径の変化
- 機械的な振れ
- 光源の位置ずれ
- 検出器面の位置ずれ
システムは部品の回転中に影を記録します。そして、2つの影の境界の位置変化を利用して外乱パラメータを求め、その影響を数学的に補正します。
この補正は、周方向に半径がわずかに変化する、ほぼ回転対称な部品において特に重要です。
テレセントリック式影測定に対する利点
産業用の光学式直径測定では、テレセントリック照明がよく用いられます。テレセントリック系はほぼ平行な光ビームを生成するため、遠近に起因する影の変化を抑えることができます。
しかし、大型部品用のテレセントリック光源は、部品の直径よりも大きくなければなりません。さらに、大きな直径や変化する直径を測定するには、正確な平行配置を保ちながら光源や検出器を移動させる必要が生じる場合があります。
特許の手法では、代わりに発散光ビームを使用します。特許明細書によれば、この光源は設置スペースが小さく、大型のテレセントリック照明光学系よりも構成が簡素で経済的になり得ます。また、単一の発散ビームで、より広い直径範囲の部品を照明することができます。
フィラメントワインディングにおける利点
この非接触測定法は、フィラメントワインディング工程に次のような利点をもたらす可能性があります。
- 生産中の連続的な直径モニタリング
- 濡れた積層体を圧縮しない
- 機械停止時間の短縮
- 再現性の向上
- 繊維の種類や積層方向に依存しない
- 変化する肉厚にわたる測定
- 製造工程のデジタル記録
- 寸法偏差の早期検出
- プロセス制御への統合の可能性
システムは巻かれた部品に触れないため、制御されない力を加えることなく、濡れた表面や機械的に繊細な表面を測定できます。
連続的なプロセス制御とデジタル製造
測定された直径は、最終的な品質管理値以上の情報を提供します。能動的なプロセス調整のための入力値としても活用できます。
例えば製造システムは、直径の偏差を検出した際に、次の項目を調整して対応することが考えられます。
- 樹脂の量
- 繊維テープの張力
- 次の層の厚さ
- その他の巻き付けパラメータ
特許明細書では、この測定を連続的なプロセスのデジタル化、予測、制御措置、デジタルツインの概念とも結び付けています。これにより、測定システムは部品の製造中に寸法偏差を補正する助けとなり得ます。
想定される応用分野
特許ではフィラメントワインディングを重要な用途として挙げています。しかし、主請求項は、より一般的にほぼ回転対称な物体の測定を対象としています。
そのため、このコンセプトは、大型部品や回転部品を扱う他の工程にも関係する可能性があります。例えば次のようなものです。
- 複合材パイプ
- 圧力容器
- 円筒形タンク
- 巻き付けシャフト
- ローラー
- スリーブ
- チューブ
- 回転する半製品
各用途への適合性は、部品形状、表面状態、必要な測定範囲、光学系の設置スペースによって異なります。このより広い応用可能性は、特許請求項の一般的な文言から推測したものです。
本発明の主な技術的特徴
中心となる技術的特徴は次のとおりです。
- 長軸方向に発散する光ビーム
- 短軸方向の部分的なコリメーション
- 部品の影の光学的拡大
- 影の上端と下端の境界の検出
- モジュール式の不連続ラインディテクター配置
- 隙間のない境界検出のための重なり合う検出器列
- 幾何学的外乱パラメータの数学的補正
- 1回転分にわたる平均直径の算出
- 生産中の非接触測定
これらの特徴を組み合わせることで、従来の影撮像では困難または高コストとなるサイズの部品を、連続的に光学測定することが可能になります。
特許の引用
Schuller, V.; Rapmund, P.; Schwarz, M.; Schäfer, W. (2024): Method and Device for the Calibration-Free Determination of the Radius of an Almost Rotationally Symmetrical Body Using Shading Technology. ドイツ公開特許 DE102023110189A1、2024年10月24日公開。https://patents.google.com/patent/DE102023110189A1/en